Üniversite Robotik Laboratuvarı Kurulumu: Altyapı, Güvenlik, Müfredat
Robotik laboratuvarı projelerinde enerjinin çoğu "hangi robotu alalım" sorusuna gider. Oysa laboratuvarın verimini belirleyen şey robot geldikten sonraki düzendir: alan nasıl bölündü, ağ nasıl kuruldu, öğrenci robota hangi aşamada dokunuyor, müfredat simülasyondan gerçeğe nasıl ilerliyor. G1 EDU satın alma tarafını G1 EDU ile laboratuvar kurmak yazımızda, platform genel çerçevesini G1 eğitim platformu yazımızda anlattık. Bu yazı, robot seçildikten sonraki altyapı, güvenlik ve müfredat planına odaklanıyor.
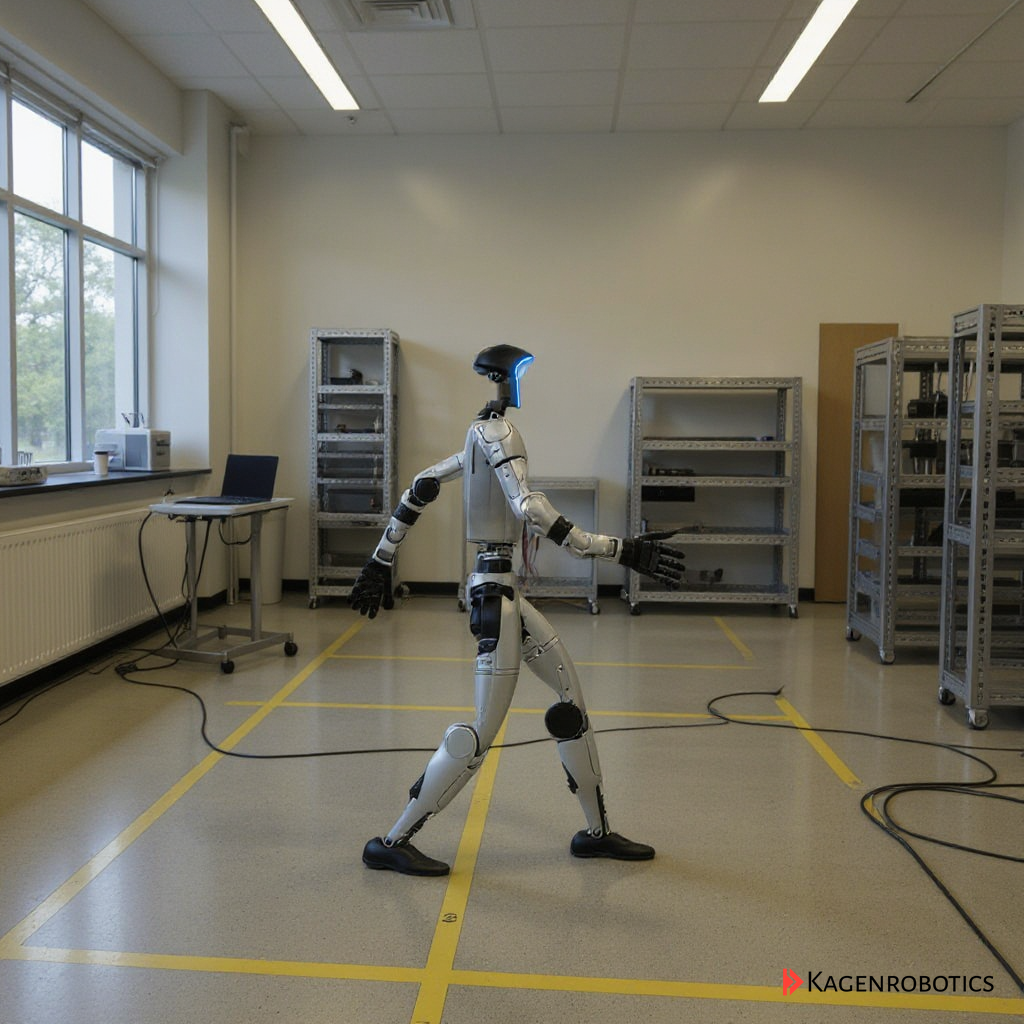
1. Alan planı: dört bölge
- Geliştirme ve simülasyon masaları: Öğrencilerin vaktinin çoğu burada geçer. Robot olmadan çalışılabilecek her şey burada yapılır.
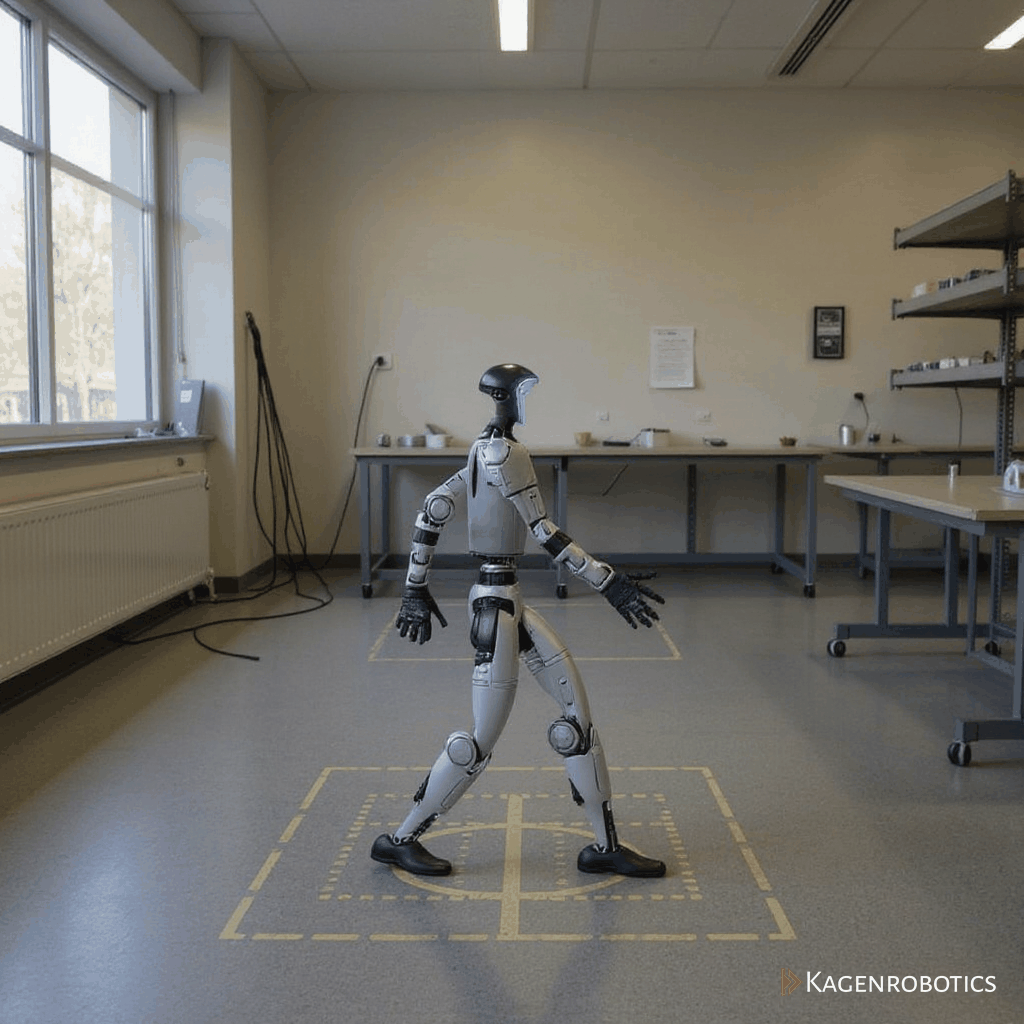
- Askılı test alanı: İnsansı robot için askı (gantry) altında, yeni kodun ilk kez çalıştırıldığı bölge. Düşme riskinin en yüksek olduğu anları kontrollü hale getirir.
- Serbest hareket alanı: Doğrulanmış kodun yürüme, navigasyon veya manipülasyon testleri için. Sınırları zeminde işaretli, gerekirse bariyerle ayrılmış, girişleri kontrollü olmalıdır.
- Şarj ve depolama: Bataryaların üretici talimatlarına uygun şarj edildiği ve saklandığı, yanıcı malzemeden uzak, gözetimli bir köşe.
Zemin, tavan yüksekliği ve alan ölçüsü robot tipine göre belirlenir; insansı robot için düşmeye uygun zemin ve askı montajı, robot köpek için engel ve merdiven parkuru planlanır. Ölçüleri robotun resmi kullanım kılavuzu ve kurumunuzun iş güvenliği birimiyle birlikte netleştirin.
2. Hesaplama ve ağ altyapısı
Modern robotik müfredatın yarısı simülasyonda geçer. Isaac Lab gibi GPU hızlandırmalı simülatörler CUDA destekli NVIDIA GPU ister (ayrıntı için Isaac Lab yazımız). Pratik bir yapı: birkaç güçlü eğitim iş istasyonu (veya kurumun GPU sunucusu), öğrenciler için daha hafif geliştirme makineleri ve hepsinde ortak bir yazılım imajı.
Ağ tarafında Unitree robotları DDS ile haberleşir ve geliştirme bilgisayarı robotla aynı alt ağda olmalıdır (ROS 2 rehberimizde ayrıntılı). Bu yüzden:
- Robotlara ve test makinelerine kampüs ağından ayrılmış bir ağ ayırın; DDS trafiği kampüs ağına taşmasın.
- Birden fazla robot varsa her istasyonu ayrı ağda veya ayrı arayüzde tutun; aynı ağdaki iki robotun mesajlarının karışması sık görülen bir sorundur.
- Robot simülatörleri gerçek robotla aynı topic'leri kullanabilir; simülasyon makinelerini robot ağından ayırmak kazara komut göndermeyi önler.
Yazılım ortamı için tek bir konteyner veya imaj standardı belirleyin. unitree_ros2 deposu örneğin Docker geliştirme ortamı tanımları içerir. Her dönem başında "hangi sürüm, hangi depo" listesini dondurmak, dönem ortasında kırılan kurulumları engeller.
3. Güvenlik: yazılı kurallar ve yetkilendirme
İnsansı robot ve robot köpek, endüstriyel robot hücresi gibi çitle çevrili değildir; güvenlik büyük ölçüde prosedüre dayanır. Önerdiğimiz asgari çerçeve:
- Kademeli yetki: Öğrenci önce simülasyon, sonra gözetimli askı testi, en son gözetimli serbest test yapar. Her aşama bir yeterlilik kontrolüyle açılır.
- İki kişi kuralı: Gerçek robot testinde kodu çalıştıran ile kumanda ve acil durdurmayı tutan kişi farklıdır.
- Düşük seviye kontrol izni: Motor seviyesinde komut veren kod, yalnızca sorumlu araştırmacının onayından sonra gerçek robotta çalıştırılır. Unitree'nin resmi örnekleri de bu modda yerleşik hareket servisinin kapatılmasını ve düşük kazançla başlanmasını ister.
- Batarya yönetimi: Şarj gözetimsiz bırakılmaz, hasarlı batarya kullanılmaz, kayıt tutulur.
- Olay kaydı: Her düşme, çarpma ve beklenmeyen davranış tarih, kod sürümü ve ortamla birlikte kaydedilir. Bu kayıt hem güvenlik hem araştırma için değerlidir.
Laboratuvar kurallarını kurumunuzun iş sağlığı ve güvenliği birimiyle birlikte yazın ve her öğrenciye imzalatın.
4. Müfredat: simülasyondan gerçeğe 14 haftalık iskelet
- 1–3. hafta, temeller: Linux, Python, ROS 2 kavramları (düğüm, topic, servis), DDS mantığı.
- 4–5. hafta, robotla konuşmak: unitree_sdk2_python ve unitree_ros2 ile durum okuma, veri kaydı, simülatörde ilk komutlar.
- 6–7. hafta, yüksek seviye kontrol: Hız komutları, basit rota, sensör verisiyle karar; gerçek robotta gözetimli uygulama.
- 8–10. hafta, öğrenme tabanlı kontrol: Isaac Lab veya MuJoCo'da pekiştirmeli öğrenme, Sim2Sim doğrulaması.
- 11–12. hafta, veri ve taklit öğrenme: Teleoperasyonla veri toplama ve LeRobot ile politika eğitimi (LeRobot yazımız).
- 13–14. hafta, proje: Takım projesi, güvenlik incelemesi ve gerçek robotta gösterim.
Lisans dersinde robot köpek (Go2 EDU) daha affedici bir platformdur; insansı robot (G1 EDU) lisansüstü ve proje ekipleri için daha uygundur. İki platformun birlikte olduğu laboratuvarlarda dersler Go2'de, araştırma G1'de yürütülebilir.
5. İşletim düzeni
- Rezervasyon: Robot saatleri takvimle dağıtılır; simülasyonda doğrulanmamış kod için rezervasyon verilmez.
- Sorumlu kişi: Her robotun bir sorumlu araştırma görevlisi vardır; yazılım güncellemeleri ve bakım kaydı ondadır.
- Sürüm takibi: Robot yazılımı, SDK ve depo sürümleri bir sayfada tutulur. Güncelleme dönem içinde değil, dönem arasında yapılır.
- Bilgi devri: Mezun olan öğrencinin kodu ve notları laboratuvar deposunda kalır; her yıl sıfırdan başlanmaz.
Kagen Robotics ile nasıl ilerlenir?
Kagen Robotics ile tedarik, kurulum, entegrasyon ve teknik destek sağlanır; Kagen Akademi öğrenme portalı Python ve ROS 2 dersleriyle öğrencilerin teorik zeminini hazırlar, kurumsal atölyeler ise araştırma görevlilerinin robotu güvenle işletmesine odaklanır. Bütçe planlamasında teklifi neyin belirlediğini G1 EDU fiyat ve Go2 EDU fiyat sayfalarında, proje bütçesiyle alım sürecini BAP ve TÜBİTAK yazımızda bulabilirsiniz. Laboratuvar planınızı teklif formu ile paylaşabilirsiniz.
Sık sorulan sorular
Bir üniversite robotik laboratuvarı hangi bölgelere ayrılmalı?
Simülasyon ve geliştirme masaları, askılı test alanı, serbest hareket alanı ve şarj-depolama alanı.
Robot dışında hangi ekipmanlar gerekir?
GPU'lu iş istasyonları, öğrenci makineleri, ayrılmış robot ağı, askı, şarj ve depolama düzeni, kayıt kameraları ve bakım takımları.
Dönemlik müfredat nasıl kurgulanır?
Python ve ROS 2 temellerinden SDK, yüksek seviye kontrol, simülasyonda öğrenme ve dönem sonu projeye ilerleyen, her aşaması yeterlilik kontrolüyle açılan bir yapı.
Öğrenciler robotu ne zaman bağımsız kullanabilir?
Güvenlik eğitimi, simülasyon aşaması ve gözetimli yeterlilikten sonra kademeli olarak.
İlgili Yazılar